No.8, Jalan Duxiu San, Kota Ganlin, Kota Shengzhou, Kota Shaoxing, Provinsi Zhejiang, Tiongkok
Kategori Berita
Kategori Produk
Cara Menghitung Frekuensi PWM Motor BLDC: Empat Pemeriksaan Praktis
Motor pendingin udara BLDC rotor eksternal 600 W membuat jalur perakitan berjalan pada pembawa 8 kHz. Di tempat pengujian, bilah-bilahnya mengeluarkan bunyi keras, permukaan belitan naik 22 derajat C di atas suhu penarikan, dan jejak arus fasa menunjukkan pita riak hampir setengah lebar fundamentalnya. Tidak ada yang cacat. Penggeraknya tidak pernah cocok dengan belitannya.
Jawaban singkat tentang cara menghitung frekuensi PWM untuk motor BLDC adalah Anda tidak memilih satu angka, Anda menyelesaikan yang terbesar dari tiga lantai dan kemudian memeriksa plafon. Lantai berasal dari konstanta waktu kelistrikan belitan, riak arus puncak-ke-puncak yang diizinkan, dan frekuensi kelistrikan (pergantian) motor pada kecepatan tertinggi. Plafon tersebut berasal dari switching loss, dead time, gate-drive budget dan counter resolusi mikrokontroler. Untuk motor kipas rotor eksternal 220 V di kelas 350 W hingga 1500 W dengan induktansi fasa 8 hingga 12 mH, ketiga lantai biasanya bertemu antara 12 kHz dan 20 kHz. Untuk motor berkecepatan tinggi dengan induktansi rendah dengan induktansi fase 100 hingga 200 mikrohenry, aritmatika yang sama mendorong Anda hingga 40 kHz atau lebih, dan pemeriksaan langit-langit mulai sulit.
Berikut adalah urutan penghitungan agar Anda terhindar dari masalah: kumpulkan data belitan yang dapat dipertahankan, hitung cutoff RL, hitung dasar riak, hitung dasar pergantian, lalu uji nilai yang dipilih terhadap batas kerugian dan batas waktu sebelum Anda menuliskannya ke dalam firmware.
Empat Frekuensi Berbeda Disebut "Frekuensi PWM"
Sebagian besar kebingungan dalam topik ini berasal dari pencampuran empat frekuensi terpisah yang semuanya muncul di drive BLDC. Hanya satu yang dimuat ke dalam register pengatur waktu.
| Kuantitas | Definisi | Nilai referensi | Dimana sudah diatur |
|---|---|---|---|
| Kecepatan mekanis | Putaran poros per menit | 1300 rpm | Persyaratan aplikasi |
| Frekuensi listrik | rpm x pasangan tiang / 60 | 86,7 Hz (4 pasang kutub) | Hasil hitungan kecepatan dan magnet |
| Tingkat langkah pergantian | Enam langkah: 6 x frekuensi listrik; kontrol berorientasi lapangan: satu pembaruan sektor per siklus listrik | 520 Hz untuk enam langkah | Algoritma kontrol |
| Frekuensi pembawa | Frekuensi peralihan tahap daya | 12 hingga 20 kHz | Ini adalah angka yang sedang kami hitung |
| Perintah PWM | Sinyal setpoint kecepatan atau torsi dimasukkan ke dalam penggerak, terpisah dari tingkat daya | 100Hz hingga 2kHz | Pengontrol host atau PLC |
Baris terakhir patut mendapat peringatan. Banyak kegagalan lapangan yang disebabkan oleh "frekuensi PWM yang salah" ternyata merupakan masalah sinyal perintah. Drive yang mengharapkan perintah tugas 1 kHz, 10 hingga 90 persen dan menerima sinyal 20 kHz akan mengabaikannya atau membaca siklus tugas yang macet, karena filter input dan rutinitas penangkapan dirancang dengan bentuk gelombang yang jauh lebih lambat. Periksa spesifikasi antarmuka sebelum Anda menyentuh operator.
Langkah Pertama: Kumpulkan Data Berliku yang Sebenarnya Dapat Anda Pertahankan
Perhitungannya hanya akan bagus jika nilai induktansi dan resistansi di baliknya, dan lembar data sering kali ceroboh dalam menangani keduanya. Tiga kebiasaan membuahkan hasil.
Ukur per fase, bukan garis ke garis
Meteran LCR yang ditempatkan pada dua terminal membaca kombinasi seri dua fasa. Untuk belitan wye seimbang nilai per fasa adalah setengah dari pembacaan tersebut, tetapi hanya jika rotor diam dan terminal ketiga mengambang. Catat konvensi mana yang Anda gunakan, karena kesalahan faktor dua di sini menggeser dasar riak sebanyak dua kali lipat.
Ukur pada frekuensi dekat operator yang Anda tuju
Laminasi, arus eddy dan efek kulit membuat frekuensi induktansi bergantung. Sebuah belitan yang terbaca 10 mH pada 100 Hz dapat terbaca 8 mH pada 10 kHz dan 7 mH pada 20 kHz. Karena riak adalah ukuran yang Anda gunakan, gunakan nilai pada pita frekuensi yang Anda rencanakan untuk dijalankan, dan catat frekuensi pengujian meteran pada lembar pengujian.
Gunakan kasus terburuk yang panas dan jenuh
Resistansi tembaga meningkat sekitar 0,393 persen per derajat C. Resistansi fasa sebesar 1,10 ohm pada 25 derajat C menjadi kira-kira 1,42 ohm pada belitan 100 derajat C, yang menaikkan batas RL hampir 30 persen. Induktansi bergerak sebaliknya di bawah beban: pada arus pengenal dua kali lipat, belitan kipas dapat kehilangan 30 hingga 50 persen induktansi sinyal kecilnya saat sirkuit magnetik mendekati saturasi, dan dasar riak meningkat secara proporsional. Audit kedua kunjungan tersebut.
Tuliskan lima angka sebelum menghitung apa pun: resistansi per fasa pada 25 derajat C, induktansi per fasa pada frekuensi pembawa yang diinginkan, jumlah magnet (pasangan kutub = magnet / 2), arus fasa pengenal, dan tegangan bus DC termasuk kasus realistis tertinggi. Motor 220 V yang ditenagai dari tahap koreksi faktor daya aktif menghasilkan 380 hingga 400 V DC, bukan 310 V, yang merupakan penalti riak 25 persen yang banyak diabaikan oleh banyak prototipe pertama.
Langkah Kedua: Batas RL Memberi Anda Batas Bawah
Setiap fasa merupakan resistor seri dan induktor, dan pasangan tersebut membentuk filter low-pass orde pertama. Frekuensi cutoffnya adalah:
f_c = R / (2 x pi x L)
Di bawah frekuensi ini arus dapat mengikuti rata-rata yang diperintahkan dalam siklus peralihan. Di atasnya, belitan mulai menghitung rata-rata tegangan yang diberikan untuk Anda. Aturan praktis yang banyak dikutip adalah menjalankan pembawa pada sepuluh kali cutoff atau lebih, yang memberikan loop arus bandwidth yang cukup untuk menahan nilai yang diperintahkan dan menjaga bentuk gelombang arus tidak tertinggal dari perintah tegangan dengan sudut fasa yang besar.
Perhatikan apa yang bukan merupakan batas itu sendiri. Rumus f = R / (2 x pi x L) yang beredar di forum adalah cutoff, bukan rekomendasi operator. Menjalankan motor BLDC pada frekuensi cutoff RL menghasilkan riak torsi yang besar dan kebisingan yang terdengar, karena belitan tidak dapat memuluskan apa pun pada kecepatan tersebut.
Menggunakan motor referensi: R = 1,10 ohm pada 25 derajat C, L = 8 mH diukur pada 10 kHz. Konstanta waktu adalah 8 mH / 1,10 ohm = 7,3 ms, dan f_c = 1 / (2 x pi x 7,3 ms) = 21,9 Hz. Sepuluh kali lipatnya adalah 219Hz. Dikoreksi ke belitan panas 1,42 ohm, cutoff 28,3 Hz dan lantai sepuluh kali 283 Hz.
Oleh karena itu, untuk motor kipas dengan induktansi sedang, lantai RL adalah hal yang sepele. Ini hanya mengikat pada mesin dengan induktansi sangat rendah, dan pada motor yang perancangnya sengaja menambahkan induktansi seri. Perlakukan itu sebagai dasar kewarasan, bukan jawabannya.
Langkah Ketiga: Riak Saat Ini Menetapkan Lantai Sebenarnya
Ini adalah perhitungan yang sebenarnya menentukan jumlah sebagian besar drive. Selama satu periode peralihan, tegangan yang diberikan mengisi induktansi belitan, dan arus riak puncak ke puncak adalah:
delta_I = V_bus x D x (1 - D) / (L x f_pwm)
dimana D adalah tugas sesaat dari bagian tersebut. Ekspresi memuncak pada D = 0,5, yang menyederhanakan kasus terburuk menjadi V_bus / (4 x L x f_pwm). Disusun ulang untuk frekuensi yang Anda butuhkan:
f_pwm lebih besar atau sama dengan V_bus / (4 x L x delta_I_allow)
Pilih delta_I_allow sebagai pecahan dari arus fasa terukur. Sepuluh hingga dua puluh persen menjaga kerugian besi dan tembaga tetap rendah dan menjadikan putaran saat ini sebagai sasaran empuk; di atas tiga puluh persen Anda mulai melihat pemanasan ekstra, suara bising yang terdengar, dan, pada penggerak tanpa sensor, pengamatan EMF belakang yang lebih berisik.
Motor referensi lagi: V_bus 310 V DC, L 8 mH, arus fasa pengenal 2,5 A, riak yang diperbolehkan 20 persen, jadi delta_I_allow = 0,5 A puncak ke puncak.
f_pwm lebih besar atau sama dengan 310 / (4 x 0,008 x 0,5) = 310 / 0,016 = 19,375 Hz
Itu dibulatkan menjadi 20 kHz. Pada 12 kHz, motor yang sama membawa riak 0,81 A, kira-kira 32 persen dari nilai nominalnya, dan pada 8 kHz, motor tersebut membawa 0,97 A, mendekati 39 persen. Itu persis seperti pita riak yang terlihat pada drive yang gagal dari paragraf pembuka, dan ini menjelaskan keluhan dan tambahan suhu 22 derajat C.
Tiga koreksi memperbaiki perkiraan tersebut. Modulasi vektor ruang dengan injeksi harmonik ketiga menghasilkan riak terburuk sekitar 15 persen lebih sedikit dibandingkan ekspresi sinusoidal di atas, sehingga perkiraan 20 kHz sering kali berperilaku seperti 18 kHz. Jika motor berjalan pada indeks modulasi rendah untuk sebagian besar tugasnya, kasus terburuk pada D = 0,5 mungkin tidak pernah terjadi pada titik pengoperasian, dan Anda dapat menukar sejumlah margin riak untuk kehilangan peralihan yang lebih rendah. Sebaliknya, jika motor harus bertahan dalam keadaan rotor terkunci atau tegangan turun yang dalam, tugas akan melebihi 0,5 dan kasus terburuk menjadi nyata.
Langkah Keempat: Pertahankan Siklus Peralihan yang Cukup per Langkah Pergantian
Pembawa juga harus relatif cepat terhadap frekuensi listrik motor, jika tidak, penggerak memiliki terlalu sedikit peluang per sektor untuk mengatur arus. Hitung frekuensi listrik terlebih dahulu:
f_elec = rpm x pasangan kutub / 60
Untuk motor referensi pada 1300 rpm dengan empat pasang kutub f_elec = 86,7 Hz. Dalam pergantian enam langkah, setiap siklus listrik terdiri dari enam langkah, sehingga laju langkahnya adalah 520 Hz. Pedoman umum adalah setidaknya sepuluh, sebaiknya dua puluh, periode PWM per langkah pergantian, yang menempatkan batas bawah pada 5,2 hingga 10,4 kHz. Perhatikan bahwa ini sekarang melampaui lantai RL dan mendekati lantai riak, itulah sebabnya penggerak kipas di cluster kelas ini berkisar antara 12 hingga 16 kHz.
Kontrol berorientasi lapangan memiliki batasan yang sedikit berbeda. Loop arus biasanya diperbarui sekali per periode pembawa, sehingga pembawa harus setidaknya sepuluh kali frekuensi listrik untuk menjaga loop tetap stabil pada kecepatan tertinggi, dan lebih banyak lagi jika Anda ingin riak torsi rendah pada kecepatan rendah. Penginderaan arus shunt tunggal menambah batas yang lebih sulit: shunt hanya dapat dibaca selama jendela periode peralihan yang ditentukan, sehingga pada tugas yang sangat tinggi jendela pengukuran menyusut dan drive akan melewatkan pengukuran atau menurunkan pembawa.
Motor berkecepatan tinggi sepenuhnya melanggar pedoman. Motor 20.000 rpm dengan empat pasang kutub memiliki f_elec = 1333Hz dan kecepatan enam langkah 8 kHz. Menuntut dua puluh periode PWM per langkah akan memerlukan 160 kHz, yang tidak praktis untuk jembatan transistor bipolar gerbang terisolasi dan mahal bahkan dengan silikon karbida. Drive nyata dalam rezim tersebut beralih ke satu pulsa efektif per langkah pergantian, menyinkronkan PWM ke acara pergantian alih-alih berjalan bebas. Poin yang lebih luas adalah: jika frekuensi listrik Anda mendekati beberapa kilohertz, penghitungan pembawa harus dilakukan bersamaan dengan skema modulasi, bukan secara terpisah.
Jika Anda ingin urutan perpindahan dan timing sektor lebih mendalam, berikut penjelasannya bagaimana pengontrol BLDC mengubah PWM menjadi pergantian berjalan melalui pola gerbang langkah demi langkah.
Dengan menggunakan motor kipas referensi sebagai contoh, desain rotor eksternal 220 V 600 W pada seri DC149 sangat cocok untuk angka-angka ini, dan data belitan yang dipublikasikan merupakan pemeriksaan silang yang berguna terhadap pengukuran bangku Anda sendiri.
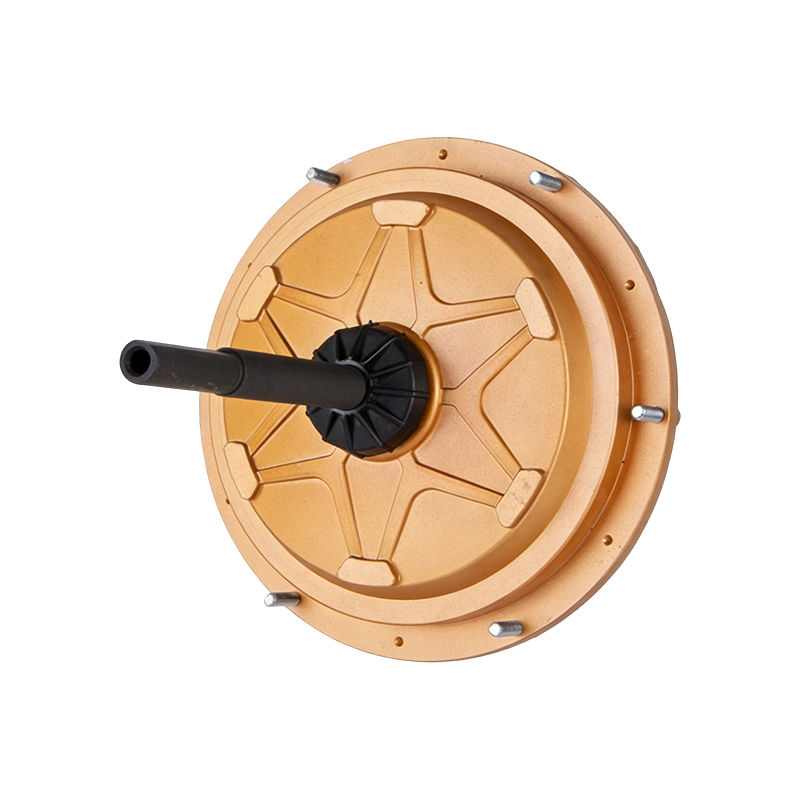 Motor Pendingin Udara BLDC Rotor Eksternal DC149 220 V 600 W Motor BLDC rotor eksternal 220 V 600 W untuk pendingin udara, dengan data belitan yang dipublikasikan yang dapat diperiksa silang dengan pengukuran bangku. Lihat Produk →
Langkah Kelima: Uji Kandidat Terhadap Batasan Atas
Setelah batas bawah diketahui, batas atas menentukan berapa banyak margin yang mampu Anda beli. Empat batasan penting, dan dua batasan pertama biasanya mengikat terlebih dahulu.
Peralihan kerugian
Perkiraan kasar per perangkat adalah P_sw = 0,5 x V_bus x I_phase x (t_on t_off) x f_pwm. Dengan bus 310 V, arus fase puncak 3,5 A, waktu transisi gabungan 100 ns, dan pembawa 16 kHz, setiap perangkat menghilangkan sekitar 0,87 W dari peralihan saja. Pada 20 kHz menjadi 1,08 W, dan pada 8 kHz turun menjadi 0,43 W. Kalikan dengan jumlah perangkat yang aktif dalam skema modulasi Anda, tambahkan kehilangan konduksi, dan periksa ketahanan termal paket dan unit pendingin. Margin sambungan 25 derajat C pada suhu ambien terburuk adalah target desain yang masuk akal, dan angka tersebut biasanya mematikan rencana ambisius 40 kHz pada papan yang didinginkan secara alami.
Waktu mati dan lebar pulsa minimum
Waktu mati adalah pajak tetap pada siklus tugas. Pada 16 kHz periodenya adalah 62,5 mikrodetik, jadi waktu mati 1 mikrodetik menghabiskan 1,6 persen periode; pada tugas yang diperintahkan 5 persen, yaitu kesalahan 32 persen pada tegangan yang diberikan, menghasilkan distorsi arus dan riak torsi kecepatan rendah. Waktu mati yang lebih pendek mengurangi kesalahan namun meningkatkan risiko terjadinya tembakan tembus seiring meningkatnya suhu sambungan dan penundaan perangkat yang melayang. Banyak driver gerbang juga menentukan pulsa masukan minimum, biasanya 50 hingga 200 ns, yang membatasi rentang tugas yang dapat digunakan pada frekuensi pembawa tinggi.
Resolusi pengatur waktu
Pengatur waktu 100 MHz dalam mode rata tengah menghasilkan 6250 hitungan per periode pada 16 kHz, sehingga langkah tugasnya sekitar 0,016 persen. Pada 80 kHz pengatur waktu yang sama menghasilkan 1250 hitungan dan 0,08 persen langkah. Keduanya bisa diterapkan, namun kasus kasar membatasi regulasi arus halus pada beban ringan.
Kebisingan akustik dan EMC
Pita 8 hingga 12 kHz adalah tempat yang paling buruk bagi pendengaran manusia, yang merupakan salah satu alasan mengapa drive 8 kHz terdengar sangat tidak menyenangkan. Pindah ke 16 kHz membantu sebagian besar orang dewasa tetapi tidak semua orang; Frekuensi 20 kHz ke atas biasanya tidak terdengar namun meningkatkan kehilangan dan emisi radiasi. Modulasi pembawa acak atau ragu-ragu menyebarkan spektrum dan menghilangkan nada murni, dengan mengorbankan riak arus yang sedikit lebih tinggi dan skema pengambilan sampel arus yang lebih kompleks. Di sisi EMC, frekuensi pembawa yang lebih tinggi membuat filter input dan kabel motor berperilaku lebih buruk, sehingga desain yang lolos pada 12 kHz tidak secara otomatis sesuai pada 24 kHz.
Perbandingan yang Berhasil di Dua Kelas Motorik
Empat pemeriksaan yang sama menghasilkan jawaban yang sangat berbeda tergantung pada induktansi belitan. Tabel di bawah menjalankan motor kipas dengan induktansi sedang dan motor kecepatan tinggi dengan induktansi rendah melalui aritmatika yang sama.
| Parameter | Motor kipas pendingin udara | Motor peniup berkecepatan tinggi |
|---|---|---|
| bis DC | 310 V | abad ke-48 |
| Resistensi fase pada 25 C | 1,10 ohm | 0,05 ohm |
| Induktansi fasa pada pembawa | 8 mH | 120 mikrohenry |
| Pasangan tiang | 4 | 4 |
| Kecepatan maksimum | 1300 rpm | 20.000 rpm |
| Arus fasa terukur | 2,5 A | 20 A |
| Pemutusan RL | 21,9Hz | 66Hz |
| Lantai RL sepuluh kali | 219 Hz | 663Hz |
| Riak yang diperbolehkan (20 persen, 15 persen) | 0,5 A | 3 A |
| Lantai riak | 19,4kHz | 33,3kHz |
| Frekuensi listrik at top speed | 86,7Hz | 1333 Hz |
| Lantai pergantian (20 periode per langkah) | 10,4 kHz | 160 kHz, tidak dapat dicapai |
| Operator yang dipilih | 20 kHz | 40 kHz dengan PWM disinkronkan ke pergantian |
Kolom berkecepatan tinggi adalah yang lebih instruktif. Lantai riaknya sebesar 33 kHz sudah tinggi untuk jembatan 48 V, dan pedoman pergantian tidak dapat dijangkau, sehingga desain harus menerima periode PWM per langkah yang lebih sedikit dan mengimbanginya dengan pengaturan waktu loop arus yang lebih ketat dan penyaringan EMF balik yang lebih baik. Itu adalah kompromi rekayasa yang normal, bukan kesalahan, tetapi harus dilakukan secara sadar. Jika Anda membeli motor seperti itu dengan pengontrol terintegrasi, kompromi sudah dimasukkan ke dalam firmware dan Anda tidak dapat mengubahnya.
Apa Arti Drive Terintegrasi bagi Perhitungan Anda
Banyak motor kipas dan pendingin udara sekarang dikirimkan dengan inverter yang dipasang pada pelindung ujung, dan frekuensi pembawa ditetapkan sesuai pilihan pabrikan penggerak, biasanya 16 hingga 20 kHz. Bagi pembeli, aritmatika di atas menjadi latihan verifikasi dan bukan latihan desain.
Mintalah frekuensi peralihan secara tertulis, dan tanyakan apakah frekuensi tersebut tetap atau dapat dikonfigurasi. Kemudian ajukan dua pertanyaan yang mengungkapkan apakah angka tersebut dipilih dengan sengaja: berapakah riak puncak-ke-puncak yang diukur pada beban terukur, dan berapakah margin suhu sambungan pada nilai ambien maksimum. Pemasok yang bisa menjawab keduanya sudah melakukan perhitungan. Pemasok yang hanya mengutip frekuensi belum melakukan penawaran tersebut.
Konfirmasikan juga PWM mana yang dijelaskan dalam lembar data. Motor kipas yang diubah secara elektronik di kelas 350 W hingga 1500 W biasanya menerima analog 0 hingga 10 V atau perintah PWM frekuensi rendah saat menjalankan pembawa internal tetap, dan membingungkan keduanya akan menghasilkan masalah commissioning yang terlihat seperti kesalahan firmware.
Untuk instalasi 380 V dimana konverter sudah terintegrasi dan pembawa sudah terpasang, pemeriksaan praktisnya adalah apakah induktansi belitan dan riak yang dipublikasikan konsisten pada pembawa tersebut, yang merupakan pertanyaan yang layak diajukan ke pemasok motor kipas EC 380 V 1500 W.
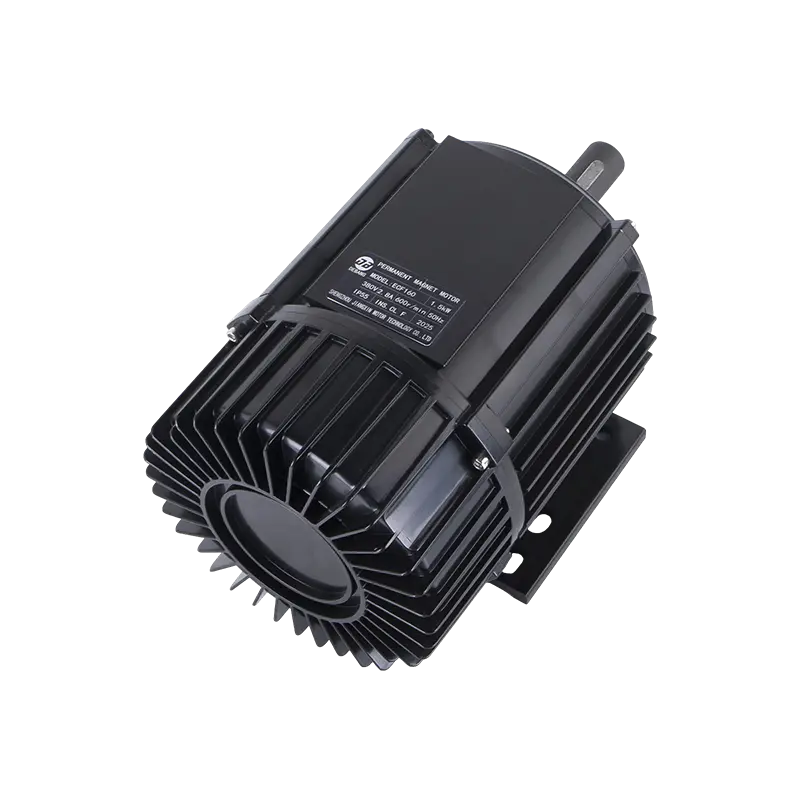 ECF160 380 V 1500 W EC Fan Motor untuk Pendingin Evaporatif Motor kipas EC 380 V 1500 W untuk pendingin evaporatif; induktansi belitannya dan riak yang dipublikasikan dapat diperiksa pada pembawa tetap. Lihat Produk →
Validasi di Bench: Empat Pengukuran yang Menyelesaikan Argumen
Perhitungan mempersempit lapangan; pengukuran memilih pemenang. Jalankan keempat pengujian ini pada frekuensi kandidat dan pada satu langkah di kedua sisinya, misalnya 12, 16, dan 20 kHz.
- Riak saat ini. Menangkap arus fasa dengan shunt terkompensasi atau probe bandwidth tinggi, pada beban 25 persen, 50 persen, dan 100 persen. Bandingkan pita puncak ke puncak dengan nilai yang diizinkan. Perhatikan riak yang tumbuh lebih cepat dari yang diperkirakan dengan beban, yang menandakan saturasi induktansi.
- Suhu belitan dan perangkat. Rendam pada beban terukur hingga suhu stabil, lalu bandingkan dua atau tiga kandidat. Perbedaan kenaikan belitan sebesar 2 hingga 4 derajat C antara 16 dan 20 kHz adalah tipikal dan memberi tahu Anda apa yang dimaksud dengan kerugian peralihan tambahan.
- Efisiensi pada titik operasi. Ukur masukan daya DC dan poros atau daya udara pada siklus kerja nyata aplikasi, bukan pada satu titik nominal. Beban kipas mengikuti hukum kubus, sehingga sebagian besar energi tahunan dihabiskan jauh di bawah kecepatan penuh, sehingga skema pembawa dan modulasi lebih penting daripada beban tetapan.
- Sapuan akustik. Jalankan motor dengan kecepatan 10 hingga 100 persen pada setiap calon pembawa dan dengarkan nadanya. Perhatikan resonansi struktural pada rumah kipas, karena pembawa yang tidak bersuara pada satu kecepatan dapat menimbulkan resonansi braket pada kecepatan lain.
Simpan lembar pengukuran dengan catatan desain. Ketika pelanggan melaporkan keluhan kebisingan dua tahun kemudian, perbedaan antara pilihan 16 kHz yang disengaja dan pilihan yang tidak disengaja menjadi sangat terlihat.
Kesalahan yang Berulang dalam Proyek Nyata
- Menggunakan induktansi lembar data tanpa frekuensi pengujian. Nilai yang diambil pada 100 Hz dapat melebih-lebihkan kinerja riak sebesar 20 persen atau lebih.
- Melupakan bus koreksi faktor daya. Ripple berskala dengan tegangan bus, sehingga motor 220 V pada link 390 V DC membawa riak 26 persen lebih banyak dibandingkan motor yang sama pada link 310 V.
- Ukurannya hanya pada suhu 25 derajat C. Resistansi panas menaikkan batas RL, dan saturasi menurunkan induktansi; keduanya mendorong lantai riak ke atas.
- Dengan asumsi operator yang lebih tinggi selalu lebih baik. Di atas kira-kira 24 kHz pada papan yang didinginkan secara alami, kerugian peralihan dan distorsi waktu mati sering kali lebih mahal daripada pembelian peningkatan riak.
- Membingungkan perintah PWM dengan operator. Mereka adalah sinyal berbeda dengan spesifikasi berbeda, dan ketidakcocokan terlihat seperti kesalahan kontrol.
- Mengubah pembawa tanpa menyetel ulang loop saat ini. Penguatan loop yang sesuai dengan 8 kHz biasanya terlalu agresif pada 20 kHz, dan gejalanya adalah osilasi dalam langkah beban.
Tempat Perhitungan Dipraktekkan
Untuk pendingin udara evaporatif atau kipas industri motor tugas dalam kisaran 350 W hingga 1500 W dengan induktansi fase 6 hingga 12 mH, aritmatika menyatu pada 12 hingga 20 kHz, dan 16 kHz adalah default yang wajar dengan 20 kHz sebagai jalur peningkatan ketika riak atau kebisingan menuntutnya. Di bawah 8 kHz, belitan induktansi sedang membawa terlalu banyak riak sehingga tidak berisik dan sejuk. Di atas 24 kHz, biaya peralihan dan waktu mati biasanya lebih besar daripada manfaat jembatan berpendingin konveksi. Untuk motor berkecepatan tinggi dan induktansi rendah, frekuensinya naik hingga 30 hingga 40 kHz dan skema modulasi harus dipertimbangkan kembali pada saat yang bersamaan.
Ketika motor dan penggerak ditentukan bersama-sama, pengaturan yang paling bersih adalah dengan memperbaiki pembawa, mempublikasikan induktansi dan resistansi belitan pada pembawa tersebut, dan menyatakan riak pada beban pengenal. Untuk motor pendingin udara rotor eksternal 220 V 1500 W yang menjalankan pembawa internal tetap, kombinasi itulah yang membuat kebisingan dan perilaku termal dapat diprediksi sebelum prototipe pertama dibuat.
 Motor Pendingin Udara BLDC Rotor Eksternal DC198 220 V 1500 W Motor pendingin udara BLDC rotor eksternal 220 V 1500 W untuk pemasangan penggerak pembawa tetap, di mana induktansi belitan dan riak beban terukur membuat kebisingan dan perilaku termal dapat diprediksi. Lihat Produk →
Daftar periksa kerjanya pendek. Ukur induktansi per fase pada frekuensi pembawa Anda dan pada kondisi panas dan jenuh. Hitung batas RL dan kalikan dengan sepuluh. Hitung lantai riak dari V_bus / (4 x L x delta_I_allow) pada D = 0,5. Hitung frekuensi listrik dan pastikan Anda masih mendapatkan sepuluh atau lebih periode peralihan per langkah pergantian, atau ubah skema modulasi jika tidak. Kemudian periksa switching loss, waktu mati dan resolusi timer pada nilai yang dipilih, dan konfirmasikan dengan sapuan bangku di tiga kandidat frekuensi. Lakukan itu sekali per pemasangan penggerak motor dan pertanyaannya tidak lagi berupa tebakan.
Terkait Produk
-
 Motor Pendingin Udara BLDC Eksternal DC149 220V/700W
-
 Motor Pendingin Udara BLDC Eksternal DC144 220V 600W
-
 Motor Pendingin Udara BLDC Eksternal DC149 220V 600W
-
 Motor Pendingin Udara BLDC Eksternal DC149 220V 850W
-
 Motor Pendingin Udara BLDC Eksternal DC144 220V 600W
-
 Motor Pendingin Udara BLDC Eksternal DC198 220V 1500W
 Siap Menyesuaikan
Produk Motor Anda?
Kami adalah produsen motor profesional, memberikan daya yang kuat, stabil, dan efisien inti untuk semua industri melalui pengerjaan presisi dan inovasi.
Hubungi Kami
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 ada apa:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Alamat Perusahaan
Hak Cipta © by Shengzhou Jiangxin Motor Technology Co., Ltd. Semua Hak Dilindungi Undang-undang.
Produsen Motor Kipas Industri Grosir