No.8, Jalan Duxiu San, Kota Ganlin, Kota Shengzhou, Kota Shaoxing, Provinsi Zhejiang, Tiongkok
Kategori Berita
Kategori Produk
Bagaimana Cara Kerja Pengontrol Motor BLDC? PWM, Pergantian, dan Tip Seleksi
Saat motor pendingin udara BLDC rotor eksternal bertenaga 220V DC berputar, Anda tidak akan mendengar bunyi komutator atau melihat debu sikat. Rotor berputar dengan lancar, dan kecepatannya diatur oleh sirkuit elektronik kompak yang terletak di suatu tempat di dalam peralatan. Rangkaian tersebut adalah pengontrol motor BLDC. Tugasnya terdengar sederhana: mengubah daya DC menjadi arus tiga fase yang dialihkan secara berurutan dan mengetahui secara pasti kapan harus mengalihkannya. Hasilnya adalah motor sinkron yang mengikuti medan stator tanpa kontak mekanis. Kualitas pengontrol tersebut menentukan apakah motor berjalan dengan tenang, efisien, dan selama bertahun-tahun tanpa terlalu panas.
Apa yang Sebenarnya Dilakukan Pengontrol Motor BLDC
Pengontrol motor BLDC melakukan tiga fungsi utama: menghidupkan motor, mengatur kecepatan, dan mengontrol torsi. Ia menerima perintah pengguna, seperti kecepatan atau torsi target, mendeteksi posisi rotor, dan memberi energi pada urutan belitan yang benar pada saat yang tepat. Karena arah dan besarnya arus pada ketiga belitan stator menentukan bagaimana rotor magnet permanen bergerak, pengontrol harus mengetahui belitan mana yang akan diberi daya dan kapan harus mengubahnya.
Untuk motor BLDC tiga fasa, stator memiliki tiga belitan fasa yang berjarak 120 derajat. Rotor membawa magnet permanen. Pengontrol menciptakan medan magnet berputar yang mengejar kutub rotor. Saat rotor bergerak, pengontrol memajukan urutan pergantian sehingga medan terus menarik rotor ke depan. Pada motor DC yang disikat, komutator mekanis dan sikat melakukan peralihan ini. Pada motor BLDC, pengontrol melakukannya secara elektronik, oleh karena itu sering disebut pergantian elektronik.
Komponen Inti Pengontrol Motor BLDC
Setiap pengontrol BLDC, mulai dari driver kipas sederhana hingga penguat servo, terdiri dari beberapa blok penting. Setiap blok harus bekerja sama dalam mikrodetik:
- Mikrokontroler atau DSP: menjalankan algoritma pergantian, menghitung siklus kerja PWM, dan mengelola kondisi kesalahan.
- Driver gerbang: mengubah sinyal logika tegangan rendah dari mikrokontroler menjadi tegangan gerbang tegangan tinggi yang menghidupkan dan mematikan sakelar daya.
- Tahap daya (MOSFET atau IGBT): membentuk jembatan inverter tiga fase yang mengalihkan arus motor utama.
- Sensor posisi: Sensor efek hall, encoder, atau sirkuit deteksi BEMF yang memberi tahu pengontrol di mana letak rotor.
- Sensor arus: mengukur arus fasa untuk kontrol torsi dan perlindungan arus lebih.
- Catu daya: menyuplai tegangan DC bersih ke sirkuit kontrol dan sensor.
Seluruh perakitan ini membentuk loop tertutup waktu nyata. Mikrokontroler membaca posisi rotor dan umpan balik arus berkali-kali per detik dan memperbarui status peralihan berikutnya. Tanpa umpan balik posisi atau arus, pengontrol hanya dapat berjalan dalam mode loop terbuka, yang menyebabkan efisiensi buruk, pergantian tidak terjawab, dan kemungkinan kerusakan.
Bagaimana Posisi Rotor Terdeteksi
Deteksi posisi rotor adalah dasar dari kontrol BLDC. Pengontrol harus mengetahui di mana letak rotor magnet sebelum dapat beralih ke fase berikutnya. Ada dua metode utama.
Yang pertama menggunakan sensor efek Hall. Tiga sensor Hall ditempatkan dengan jarak 120 derajat listrik pada stator. Saat kutub rotor melewatinya, sensor menghasilkan pola digital tinggi/rendah yang memberi tahu mikrokontroler di enam sektor mana rotor sedang berada. Metode ini sederhana, kuat, dan banyak digunakan pada peralatan industri berbiaya rendah. Kelemahannya adalah kabel sensor tambahan dan sensitivitas terhadap suhu dan gangguan magnetik.
Metode kedua adalah kontrol tanpa sensor. Ini mendeteksi persilangan nol gaya gerak listrik balik (BEMF) pada belitan fase yang tidak diberi energi. Saat rotor berputar, setiap belitan menghasilkan EMF induksi. Titik di mana EMF ini mengubah polaritas menunjukkan kesejajaran rotor yang diketahui. Dengan merasakan titik perlintasan nol tersebut, pengontrol dapat menghitung titik pergantian berikutnya. Kontrol tanpa sensor menghemat biaya pemasangan kabel dan komponen, namun pada kecepatan yang sangat rendah BEMF terlalu lemah untuk diukur, sehingga motor memerlukan rutinitas penyalaan untuk memutarnya sebelum beralih ke operasi loop tertutup.
Untuk kipas dan peralatan pendingin, termasuk motor pendingin udara BLDC rotor eksternal, kecepatan pengoperasian biasanya cukup tinggi untuk kontrol tanpa sensor. Namun, aplikasi yang memerlukan penentuan posisi kecepatan rendah yang tepat lebih memilih sensor Hall.
Pergantian: Enam Langkah dan FOK
Setelah posisi rotor diketahui, pengontrol memutuskan pola peralihan mana yang akan diterapkan. Metode paling dasar adalah pergantian enam langkah, disebut juga pergantian trapesium atau blok. Ini membagi setiap siklus listrik menjadi enam sektor. Pada masing-masing sektor, dua belitan diberi energi sedangkan yang ketiga dibiarkan mengambang. Arus mengalir melalui satu belitan ke pusat dan keluar ke belitan lainnya, menciptakan vektor magnet yang maju secara bertahap. Pendekatan ini mudah diterapkan dalam mikrokontroler dan menggunakan logika sensor Hall sederhana.
Batasannya adalah bentuk gelombang arus berbentuk persegi panjang yang menghasilkan riak torsi. Pada kecepatan rendah, riak dapat berubah menjadi suara bising dan getaran mekanis.
Kontrol berorientasi lapangan, atau FOC, lebih maju. Ini mengubah arus tiga fasa menjadi sistem koordinat dq yang berputar, di mana sumbu d sejajar dengan fluks magnet rotor dan sumbu q mengontrol torsi. Dengan mengatur arus dalam kerangka acuan ini, motor berperilaku seperti mesin DC yang tereksitasi secara terpisah. FOC menghasilkan arus fase hampir sinusoidal, yang menghasilkan torsi halus di seluruh rentang kecepatan. Biayanya adalah upaya komputasi yang lebih tinggi, mikrokontroler yang cepat, dan penginderaan arus yang lebih kompleks.
| Karakteristik | Enam Langkah | FOC |
|---|---|---|
| Bentuk saat ini | Persegi panjang | sinusoidal |
| Riak torsi | Hadir | Rendah |
| Rendah-speed performance | Sedang | Luar biasa |
| Beban komputasi | Rendah | Tinggi |
| Biaya implementasi | Rendaher | Tinggier |
| Penggunaan yang umum | Kipas angin, pompa, dan blower | Penggerak servo, robot, alat presisi |
Untuk motor pendingin udara BLDC rotor eksternal yang besar, enam langkah seringkali sudah cukup. Namun ketika target desainnya adalah kebisingan yang rendah dan rentang kecepatan yang luas, pengontrol FOC menjadi pilihan yang lebih baik, terutama pada tingkat daya yang lebih tinggi.
 Motor BLDC Rotor Eksternal DC198 220V 1500W untuk Pendingin Udara Motor tanpa sikat berdaya tinggi ini dibuat untuk pendingin evaporatif tugas berat, dilengkapi gulungan tembaga murni, perlindungan IP54, dan insulasi kelas F untuk pengoperasian yang andal di lingkungan industri yang keras. Lihat Produk →
Kontrol Arus dan Torsi PWM
Setelah urutan pergantian dipilih, pengontrol harus mengatur tegangan dan arus. Kebanyakan pengontrol menggunakan modulasi lebar pulsa (PWM). Dalam PWM, saklar daya dihidupkan dan dimatikan pada frekuensi tetap, seringkali antara 10 kHz dan 30 kHz. Dengan mengubah rasio tepat waktu, atau siklus kerja, pengontrol mengatur tegangan rata-rata yang diterapkan pada belitan. Siklus kerja 50% berarti saklar berada pada separuh waktu di setiap periode PWM, menghasilkan sekitar setengah tegangan bus.
Untuk kontrol torsi, arus adalah variabel yang lebih penting. Pada motor BLDC, torsi yang dikembangkan sebanding dengan arus fasa, setidaknya di bawah saturasi magnetik. Pengontrol mengukur arus menggunakan resistor shunt atau transformator arus, membandingkannya dengan nilai referensi, dan menyesuaikan siklus kerja PWM untuk memaksa arus aktual mengikuti referensi. Ini adalah putaran umpan balik arus, dan inilah yang membuat motor menjadi kaku dan responsif.
Fitur perlindungan yang kuat harus menjadi bagian dari pengontrol yang serius. Perlindungan arus berlebih, penghentian suhu berlebih, penguncian tegangan rendah, dan deteksi terhenti semuanya mencegah kegagalan dini. Bagi pembeli yang membandingkan pengontrol, keberadaan perlindungan ini sama pentingnya dengan nilai daya.
Mencocokkan Kontroler dengan Motor Kipas BLDC
Mencocokkan pengontrol dengan motor bukan hanya soal kelas voltase. Tegangan bus, arus fasa puncak, konstanta EMF balik, pentahapan sensor Hall, rentang kecepatan, dan profil torsi beban semuanya harus kompatibel.
Pertimbangkan salah satu motor pendingin udara BLDC rotor eksternal kami: seri DC149 beroperasi pada input 220V DC dan mencakup tingkat daya dari 600W hingga 850W. Motor jenis ini biasanya dipasang pada peralatan pendingin evaporatif. Bebannya berupa kipas yang mengikuti kurva torsi persegi. Arus start-up bisa dua hingga tiga kali lipat dari arus pengenal, sehingga pengontrol harus mampu memberikan beban berlebih jangka pendek tanpa tersandung. Pada saat yang sama, tegangan masukan yang berkedip-kedip dari jaringan dapat mempengaruhi bus DC, sehingga pengontrol yang kuat memerlukan toleransi tegangan masukan yang lebar dan regulasi yang baik.
 Motor BLDC Rotor Eksternal DC149 220V 600W untuk Pendingin Udara Motor tanpa sikat 600W ini menawarkan penggerak 220V langsung, torsi tinggi, dan masa pakai bebas perawatan yang lama, sehingga cocok untuk aplikasi pendinginan tugas berat yang berkelanjutan di bengkel dan gudang. Lihat Produk →
Hal praktis lainnya adalah desain termal. Pengontrol yang berjalan di lingkungan yang panas akan menurunkan outputnya. Jika motor pendingin udara dipasang di lingkungan yang rapat dan penuh debu, papan pengontrol harus dilapisi konformal dan tingkat dayanya harus memiliki area tembaga yang cukup atau aliran udara paksa. Pilihan ini berdampak pada total biaya dan keandalan sistem. Bagi produsen peralatan penanganan udara, membandingkan perlindungan pengontrol dan kurva penurunan rating merupakan bagian penting dari evaluasi pemasok. Kami memiliki detail lebih lanjut aplikasi kipas industri yang dapat membantu Anda menyusun persyaratan tersebut.
Pertimbangan Praktis dalam Kipas dan Peralatan Pendingin
Peralatan kipas dan pendingin memberikan tuntutan khusus pada kontrol motor BLDC. Berbeda dengan beban torsi konstan, kipas merupakan beban torsi kuadrat: torsi meningkat seiring kuadrat kecepatan, dan daya meningkat seiring kubus. Artinya pengontrol harus mengatur beban yang sangat ringan pada kecepatan rendah dan beban yang meningkat tajam pada kecepatan tinggi. Pengontrol yang disetel untuk motor servo mungkin tidak menangani karakteristik ini dengan baik.
Apalagi banyak kipas angin yang menggunakan motor rotor eksternal, dimana rotor berada pada kulit terluar dan stator berada di dalam. Motor sering kali dipasang langsung ke impeler kipas, sehingga menyisakan ruang terbatas untuk pengontrol. Pada beberapa produk, pengontrol diintegrasikan ke dalam kotak terminal motor atau bahkan dipasang pada PCB terpisah di dalam rumah kipas. Integrasi ini memengaruhi cara pembuangan panas dan cara pengontrol terlindungi dari kelembapan dan debu.
Untuk penggemar EC, pengontrol merupakan bagian integral dari rakitan motor. Kipas mengambil tegangan saluran AC, mengarahkannya ke DC, dan kemudian menggunakan pengontrol BLDC untuk menggerakkan motor. Pengguna cukup menghubungkan kipas ke daya AC dan mendapatkan penghematan energi dari drive DC tanpa memerlukan VFD eksternal. Seri ECF35010 kami adalah contoh bagus dari desain EC ringkas ini, menggunakan input 220V dan output 350W.
 ECF-350-10 220V 350W Motor Kipas Pergantian Secara Elektronik Motor kipas EC ini mengintegrasikan pengontrol dan penyearah BLDC, mencapai efisiensi hingga 95% dan kebisingan rendah, ideal untuk pendingin udara evaporatif yang mengutamakan penghematan energi dan pengoperasian senyap. Lihat Produk →
Saat memilih motor BLDC rotor eksternal untuk aplikasi pendingin udara, nilai arus pengontrol serta resistansi dan induktansi motor harus disesuaikan. Pengontrol yang berukuran terlalu kecil akan menjadi terlalu panas; yang terlalu besar dapat mengakibatkan biaya yang tidak diperlukan dan ruang yang terbuang. Referensi yang berguna adalah artikel kami tentang motor pendingin udara BLDC eksternal pertimbangan desain.
Kesimpulan
Pengontrol motor BLDC adalah kecerdasan di balik setiap motor tanpa sikat. Mereka menggunakan umpan balik posisi, logika pergantian, dan PWM untuk mengubah listrik DC menjadi torsi yang berputar terus menerus. Pilihan antara enam langkah dan FOC mempengaruhi kelancaran, biaya, dan kompleksitas, sedangkan pencocokan peringkat tegangan dan arus menentukan apakah motor berjalan dengan aman pada beban penuh. Bagi teknisi dan pembeli yang bekerja dengan pendingin udara, kipas EC, dan blower industri lainnya, memahami cara kerja pengontrol BLDC adalah langkah pertama dalam memilih kombinasi motor dan pengontrol yang andal.
Terkait Produk
-
 Motor Pendingin Udara BLDC Eksternal DC149 220V/700W
-
 Motor Pendingin Udara BLDC Eksternal DC144 220V 600W
-
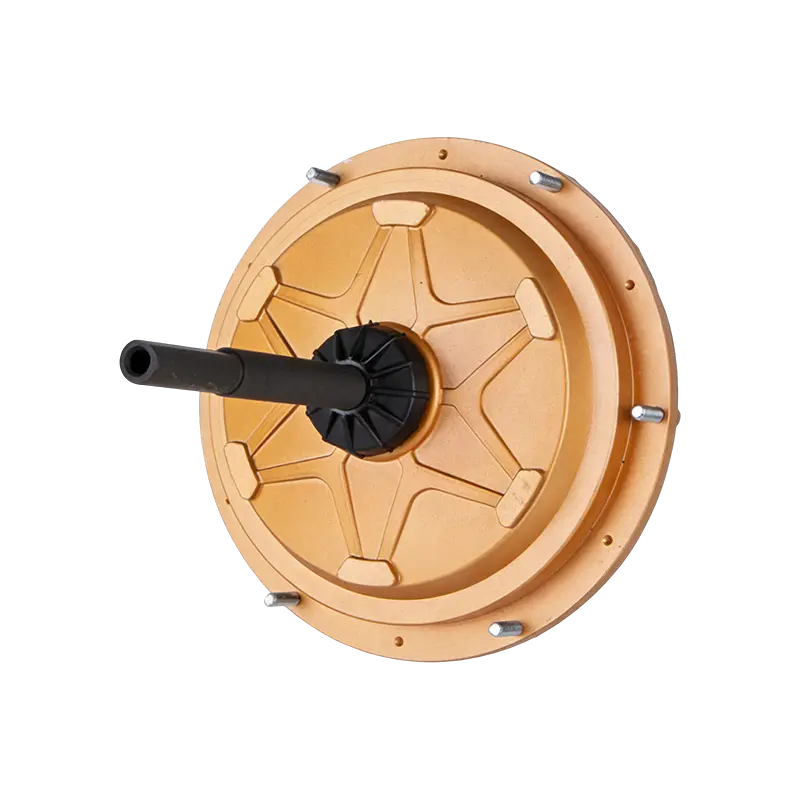 Motor Pendingin Udara BLDC Eksternal DC149 220V 600W
-
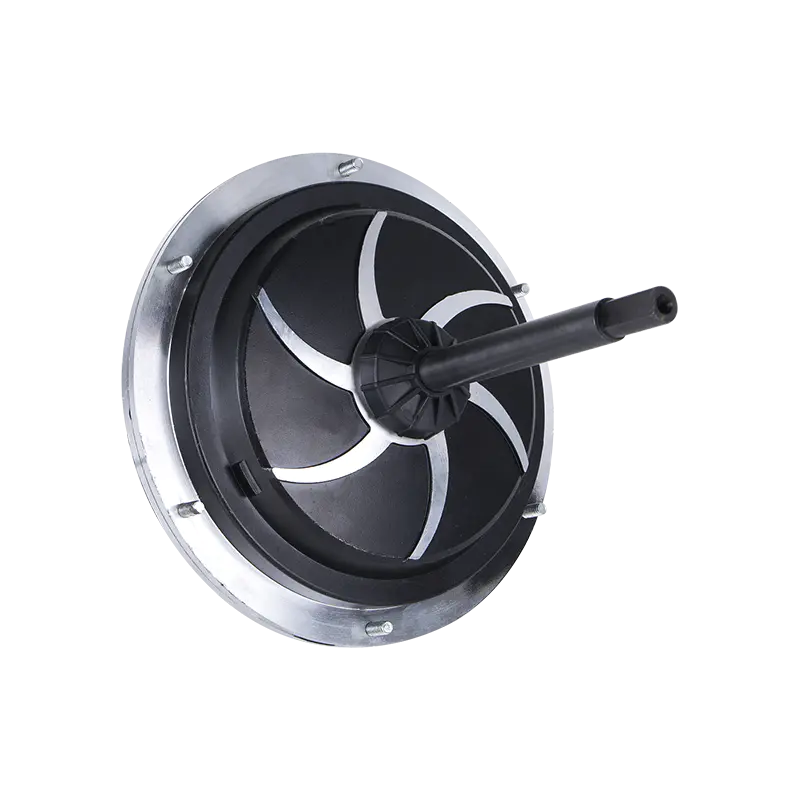 Motor Pendingin Udara BLDC Eksternal DC149 220V 850W
-
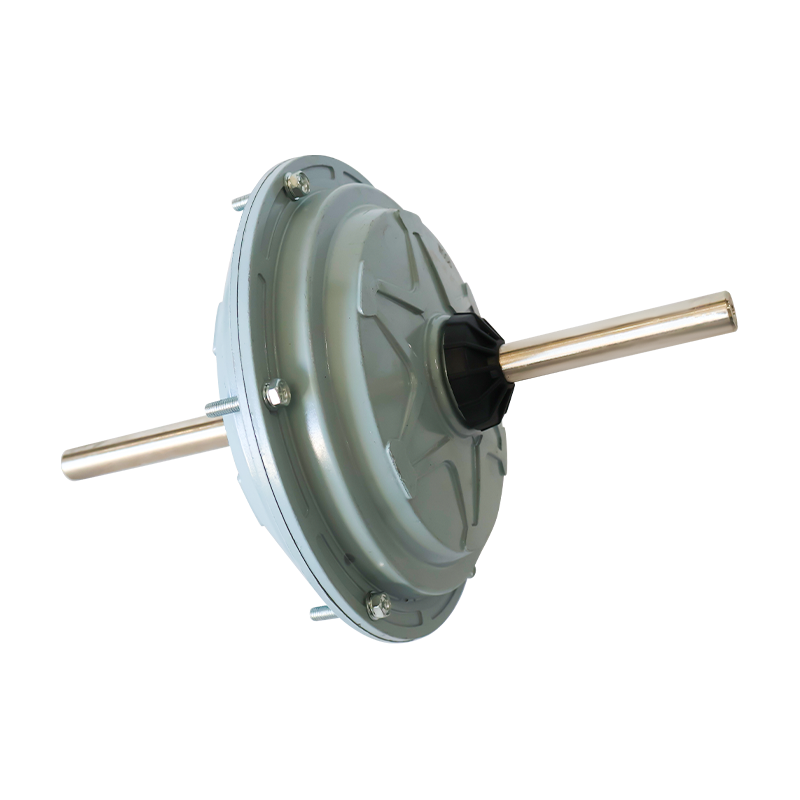 Motor Pendingin Udara BLDC Eksternal DC144 220V 600W
-
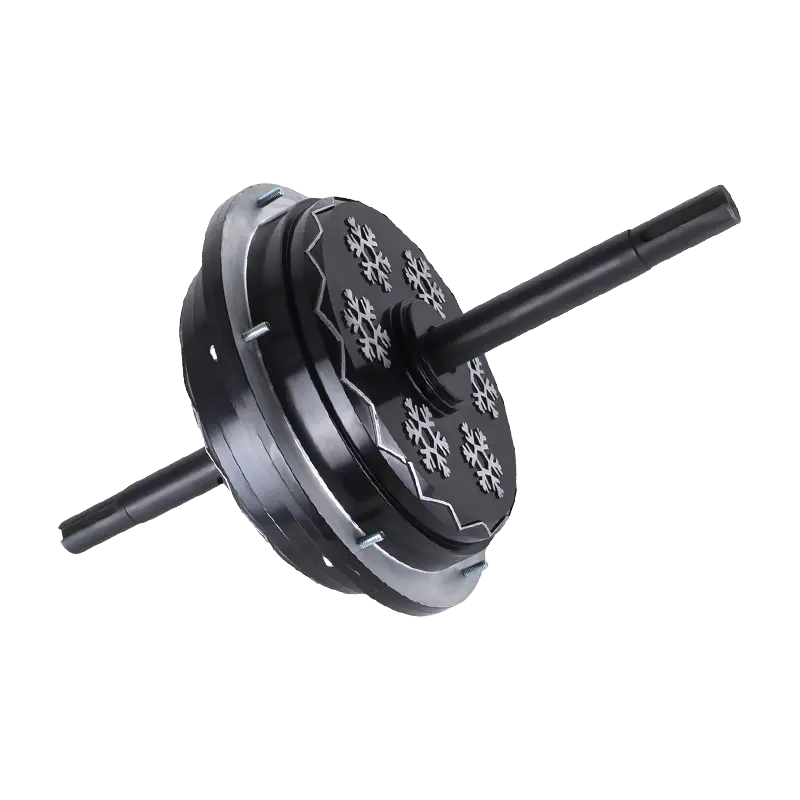 Motor Pendingin Udara BLDC Eksternal DC198 220V 1500W
 Siap Menyesuaikan
Produk Motor Anda?
Kami adalah produsen motor profesional, memberikan daya yang kuat, stabil, dan efisien inti untuk semua industri melalui pengerjaan presisi dan inovasi.
Hubungi Kami
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 ada apa:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Alamat Perusahaan
Hak Cipta © by Shengzhou Jiangxin Motor Technology Co., Ltd. Semua Hak Dilindungi Undang-undang.
Produsen Motor Kipas Industri Grosir