No.8, Jalan Duxiu San, Kota Ganlin, Kota Shengzhou, Kota Shaoxing, Provinsi Zhejiang, Tiongkok
Kategori Berita
Kategori Produk
EMF Belakang Motor BLDC: Cara Menghitungnya Dari Kecepatan, Kv, dan Fluks
Motor kipas BLDC 48 V bekerja pada 3.000 rpm, dan osiloskop menunjukkan bentuk gelombang puncak garis-ke-garis 30 V. Ambang batas zero-crossing tanpa sensor pada pengontrol diatur mendekati setengah bus DC. Akankah motor dapat dihidupkan dengan andal, dan apakah voltase yang diukur sebenarnya merupakan EMF belakang? Jawabannya bergantung pada bagaimana konstanta EMF belakang didefinisikan, apakah nilainya berupa fasa atau saluran ke saluran, dan apakah berupa puncak atau RMS. Jika definisi tersebut salah, perhitungan sederhana dapat diubah menjadi pengaturan pengontrol yang salah atau urutan motor tidak sesuai.
Jawaban singkatnya adalah: hitung kembali EMF dari E = Ke × ω , dimana Ke adalah konstanta EMF belakang dan ω adalah kecepatan sudut mekanik. Gunakan basis fase/garis dan puncak/RMS yang sama sebagai konstanta. Jika hanya Kv yang tersedia, konversikan terlebih dahulu. Jika motor sudah berada di bangku cadangan, ukur bentuk gelombangnya dan hitung Ke dari kecepatan yang diketahui. Bagian di bawah ini menunjukkan setiap metode, konversi unit yang menyebabkan sebagian besar kesalahan, dan pemeriksaan yang perlu dilakukan sebelum pesanan pembelian dirilis.
Rumus Inti dan Arti Setiap Simbol
Untuk penghitungan lintasan pertama, gunakan bentuk mekanis:
E fase, puncak = Ke fase, puncak × ω m
Di sini, ω m adalah kecepatan poros dalam radian per detik: ω m = 2πn / 60, dengan n dalam rpm. Ke harus dalam V per rad/s. Jika lembar data menunjukkan Ke dalam V/krpm, V/rpm, atau Kv dalam rpm/V, konversikan terlebih dahulu sebelum mengalikannya. Persamaan yang sama berlaku untuk motor BLDC trapesium dan mesin PM sinusoidal, tetapi interpretasi bentuk gelombangnya berubah: untuk motor trapesium, gunakan amplitudo puncak datar; untuk motor sinusoidal, gunakan peak atau RMS secara konsisten.
Untuk mesin sinusoidal yang diketahui hubungan fluksnya, bentuk fisiknya adalah:
E fase, puncak = hal × λ m × ω m
dimana p adalah jumlah pasangan kutub dan λ m adalah hubungan fluks puncak per fasa dalam putaran Wb. Nilai fase RMS adalah E fase, puncak / √2. Untuk tegangan sinusoidal saluran-ke-saluran, kalikan nilai RMS fasa dengan √3. Untuk motor trapesium enam langkah, flat top garis-ke-garis seringkali mendekati dua kali nilai fase flat-top, tetapi pastikan bentuk gelombangnya karena hubungan yang tepat tergantung pada pergantian dan pengaturan belitan.
| Kuantitas | Simbol | Satuan | Apa yang harus dikonfirmasi |
|---|---|---|---|
| Kecepatan mekanis | n | rpm | Kecepatan poros, bukan frekuensi listrik |
| Kecepatan sudut | ω m | rad/s | ω m = 2πn / 60 |
| Kembali EMF konstan | Ke | V/(rad/s) | Fase atau baris ke baris; puncak atau RMS |
| Fase mundur EMF | E ph | V | Gunakan dasar yang sama seperti Ke |
| EMF belakang baris ke baris | E akan | V | √3 untuk RMS sinusoidal; sekitar 2× bagian atas datar untuk trapesium |
| Frekuensi listrik | f e | Hz | f e = hal × n / 60 |
Mengonversi Satuan Kv, Ke, dan Lembar Data Tanpa Kesalahan yang Mahal
Kv biasanya dinyatakan dalam rpm per volt. Untuk perhitungan gaya DC tanpa beban, konstanta EMF balik dalam V/(rad/s) adalah:
Ke = 60 / (2π × Kv) = 9,549 / Kv
Jika Kv adalah 100 rpm/V, Ke adalah sekitar 0,0955 V/(rad/s). Pada 3.000 rpm, ω m adalah 314,16 rad/s, sehingga EMF yang dihitung kembali adalah sekitar 30,0 V. Jika lembar data mendefinisikan Kv berdasarkan baris ke baris, maka 30,0 V adalah nilai baris ke baris. Jika Kv berbasis fasa, maka itu adalah nilai fasa. Angkanya sama hanya jika basisnya sama.
Untuk motor industri, Ke sering diberikan dalam V/krpm. Ubahlah dengan membaginya dengan 104,72, karena 1.000 rpm sama dengan 104,72 rad/s. Oleh karena itu, Ke sebesar 12 V/krpm adalah 0,1146 V/(rad/s). Pada 1.500 rpm, EMF belakang adalah 0,1146 × 157,08 = 18,0 V pada basis fase/garis yang sama dengan lembar data.
Risiko pembelian yang umum adalah pemasok mengutip “Ke = 0,12” tanpa unit. Apakah itu V/rpm, V/(rad/s), V/krpm, fase puncak, atau RMS baris ke baris? Faktor 2 atau √3 dapat disembunyikan dalam bilangan tunggal tersebut. Mintalah definisinya secara tertulis, dan tanyakan bentuk gelombang serta kecepatan uji yang digunakan untuk memperolehnya. Jika motor dimaksudkan untuk kontrol tanpa sensor, mintalah juga EMF belakang pada kecepatan pengoperasian minimum, tidak hanya pada kecepatan terukur.
Menghitung Dari Dimensi Fisik dan Keterkaitan Fluks
Ketika prototipe tidak memiliki lembar data yang berguna, hubungan fluks adalah rute yang paling langsung. Jika tim desain mengetahui hubungan fluks puncak per fasa, gunakan E fase, puncak = hal × λ m × ω m . Misalnya, p = 4, λ m = 0,05 Wb-putaran, dan n = 1.500 rpm menghasilkan ω m = 157,08 rad/detik. EMF balik fase puncak adalah 4 × 0,05 × 157,08 = 31,4 V. Nilai fase RMS adalah 22,2 V, dan nilai RMS garis-ke-garis sinusoidal adalah 38,5 V.
Jika hubungan fluks tidak tersedia tetapi belitan dan rangkaian magnetnya diketahui, perhitungan dapat dibuat dari belitan per fasa, faktor belitan, fluks celah udara per kutub, dan kecepatan. Dalam praktiknya, ketidakpastian dalam kerapatan fluks celah udara, faktor penumpukan laminasi, dan efek belitan ujung cukup besar sehingga nilai yang dihitung harus diperlakukan sebagai perkiraan desain. Gulung sampel, putar dengan kecepatan aman, dan ukur bentuk gelombangnya. Pengukuran tersebut juga merupakan cara tercepat untuk memastikan apakah bentuk gelombang yang diinginkan lebih dekat ke sinusoidal atau trapesium. Untuk latar belakang pergantian dan perilaku bentuk gelombang, the Artikel prinsip kerja BLDC adalah referensi yang bermanfaat.
Metode Pengukuran: Lingkup, Bor, dan Putaran Tanpa Beban yang Aman
Di bangku, lepaskan pengontrol dan putar motor dengan bor, mesin bubut, atau motor lainnya. Ukur tegangan saluran-ke-saluran dengan probe diferensial atau masukan osiloskop terisolasi. Jangan melebihi batas mode umum probe, dan jangan sambungkan probe osiloskop yang diarde ke jembatan tiga fase aktif. Pada kecepatan yang diketahui, tangkap bentuk gelombang dan catat amplitudo puncak datar atau puncak sinusoidal dan nilai RMS, bergantung pada jenis motor.
Hitung Ke dari tegangan dan kecepatan yang diukur: Ke = E diukur / ω m . Kemudian verifikasi frekuensi listrik dengan f e = p × n / 60. Motor berpasangan empat kutub yang berputar pada 1.200 rpm harus menunjukkan frekuensi listrik 80 Hz, atau periode 12,5 ms. Jika frekuensinya salah, periksa jumlah kutub atau kecepatan poros sebenarnya. Jika amplitudo lebih rendah dari yang diharapkan, periksa redaman probe, sambungan belitan, dan apakah pengukurannya fasa atau saluran ke saluran.
Untuk pemeriksaan produksi yang cepat, putar dengan kecepatan tetap yang rendah, catat tegangan saluran puncak-ke-puncak, dan bandingkan dengan sampel yang diketahui bagus. Ini tidak menggantikan pengujian motor penuh, namun mendeteksi belokan belitan yang salah, fase terbalik, dan masalah magnet sebelum motor mencapai jalur perakitan. Jaga kecepatan pengujian jauh di bawah kecepatan terukur maksimum dan gunakan perlengkapan pengujian yang dilindungi.
Mengapa Tegangan Terminal Bukan EMF Belakang Di Bawah Beban
Tanpa beban, tegangan terminal dekat dengan EMF belakang karena arusnya kecil. Di bawah beban, tegangan yang diberikan harus mengatasi EMF balik, penurunan resistif, dan penurunan induktif: V fase = E fase I × RL × di/dt. Sebuah motor dengan resistansi fasa 0,5 Ω yang membawa 10 A mempunyai penurunan resistif 5 V sebelum memperhitungkan kehilangan induktansi atau inverter. Itulah sebabnya perhitungan yang dilakukan dari bus DC saja dapat melebih-lebihkan kecepatan yang tersedia atau meremehkan arus pada beban tertentu.
Operasi PWM menambahkan lapisan lain. Inverter menerapkan tegangan cincang, dan riak arus motor bergantung pada frekuensi switching dan induktansi. Penurunan dioda, waktu mati, dan hambatan kabel juga menghilangkan margin tegangan. Untuk kontrol tanpa sensor, komparator zero-crossing melihat bentuk gelombang terminal, bukan sumber EMF balik yang ideal. Filter yang digunakan untuk menghilangkan kebisingan PWM menimbulkan penundaan fase, dan penundaan menjadi lebih penting seiring dengan meningkatnya frekuensi listrik. Hitung EMF balik yang diharapkan pada kecepatan minimum dan maksimum, lalu periksa ambang batas komparator dan filter penundaan terhadap nilai tersebut.
Memasukkan Perhitungan ke dalam Permintaan Motorik
Penyelidikan yang berguna menyatakan EMF balik yang diperlukan pada kecepatan yang ditentukan, rentang bus DC, basis fase/garis, dan toleransi yang dapat diterima. Misalnya: “Pada 2.400 rpm, EMF balik puncak saluran ke saluran harus sebesar 42 V ±5%, diukur dengan motor pada suhu 25 °C dan digerakkan oleh penggerak mula eksternal.” Hal ini jauh lebih jelas daripada meminta “motor 0,2 Ke” karena hal ini menghilangkan ambiguitas unit sebelum sampel dibuat. Jika motor digunakan untuk aplikasi kipas atau pendingin udara, nyatakan juga kurva beban dan kecepatan minimum di mana pengasutan tanpa sensor harus bekerja.
Untuk tugas pendingin udara, motor BLDC rotor eksternal dapat menyederhanakan paket mekanis karena kipas dapat dipasang langsung ke rotor. Pilihan yang representatif adalah 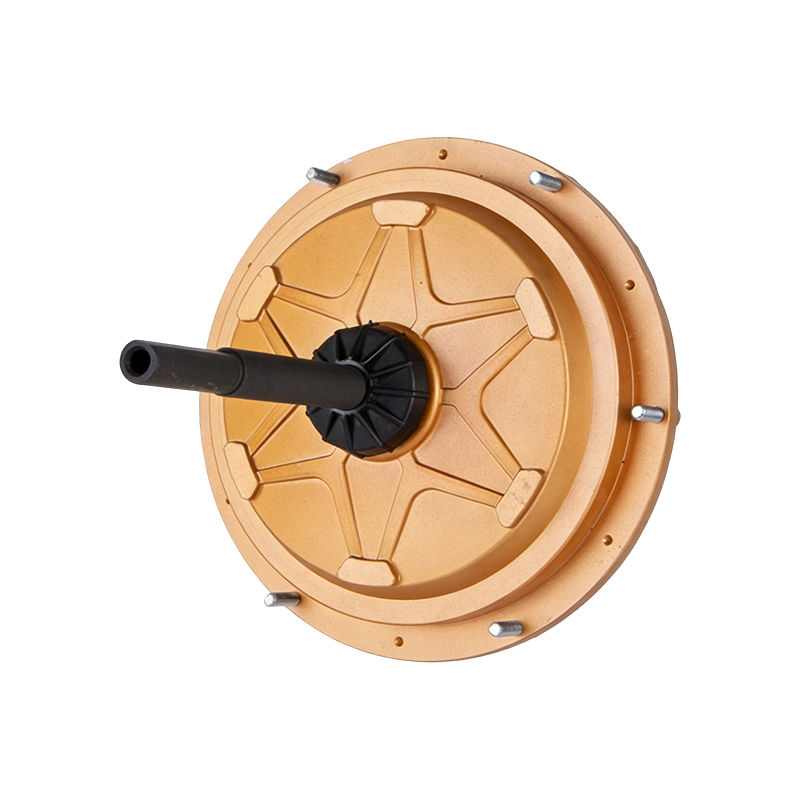 Motor Pendingin Udara BLDC Eksternal DC149 220V 600W Motor BLDC 220 V 600 W rotor eksternal untuk pendingin udara, menawarkan pemasangan kipas langsung, perlindungan IP55, dan desain bebas perawatan yang sesuai untuk tugas pendinginan industri. Lihat Produk → Motor pendingin udara BLDC eksternal 600 W. Untuk sistem ventilasi yang lebih besar, motor kipas EC mungkin lebih cocok; itu
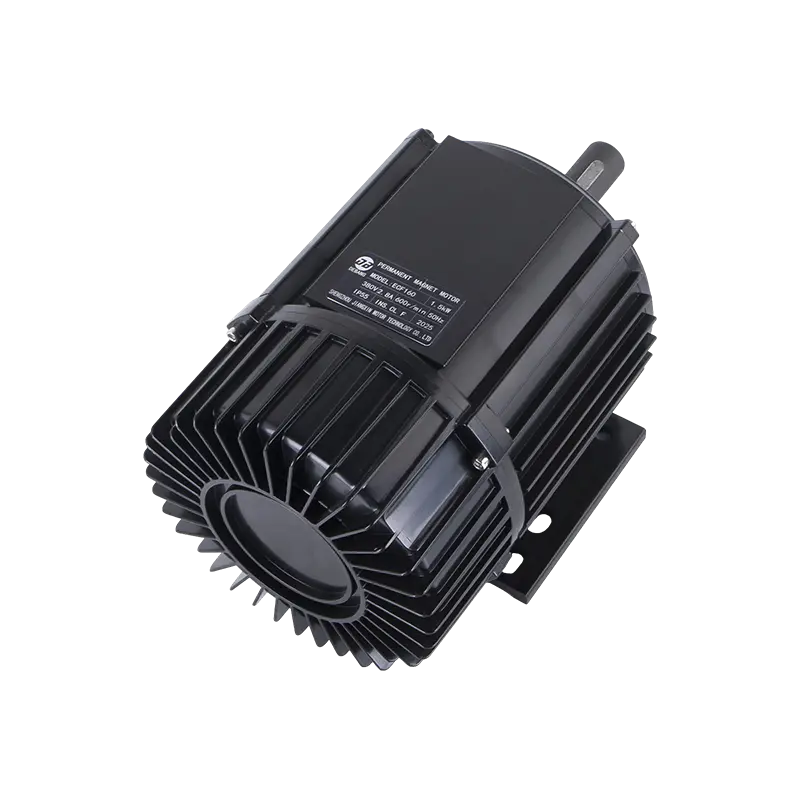 Motor Kipas EC ECF160 380V 1500W Motor kipas EC efisiensi tinggi untuk pendingin udara evaporatif, dengan output 380 V 1500 W, perlindungan IP55, dan pengoperasian dengan kebisingan rendah yang cocok untuk sistem ventilasi yang lebih besar. Lihat Produk → Motor kipas EC 1.500 W adalah salah satu contohnya. Itu halaman aplikasi penggemar industri menunjukkan bagaimana kelompok motor ini dipetakan ke beban kipas. Gunakan perhitungan EMF belakang untuk memeriksa margin kontrol kecepatan rendah, tidak hanya daya terukur.
Contoh yang Dikerjakan dan Pemeriksaan Kewarasan Akhir
Contoh 1 — Konversi Kv. Kv = 100 rpm/V, n = 3.000 rpm. Ke = 9,549 / 100 = 0,0955 V/(rad/s). ω m = 314,16 rad/s. E = 30,0 V dengan basis yang sama dengan Kv. Jika Kv adalah baris-ke-baris, maka hasilnya adalah baris-ke-baris.
Contoh 2 — lembar data Ke. Ke = 0,12 V/(rad/s) puncak saluran ke saluran, n = 3,000 rpm. E LL, puncak = 0,12 × 314,16 = 37,7 V. Dengan bus 48 V, margin ideal adalah sekitar 10,3 V sebelum resistif dan inverter turun.
Contoh 3 — hubungan fluks. p = 4, λ m = 0,05 Wb-putaran, n = 1.500 rpm. E fase, puncak = 31,4V,E fase,rms = 22,2 V, dan E LL, rms = 38,5 V untuk mesin sinusoidal.
Sebelum menerima hasilnya, jalankan daftar periksa ini:
- Tuliskan apakah tegangannya fasa atau saluran ke saluran.
- Tuliskan apakah nilainya peak, peak-to-peak, atau RMS.
- Ubah kecepatan menjadi rad/s mekanis, bukan rad/s listrik.
- Ubah Ke menjadi V/(rad/s) dan pertahankan basis yang sama.
- Periksa hasilnya dengan pengukuran tanpa beban kecepatan rendah.
- Tinggalkan margin tegangan untuk resistansi, induktansi, dioda, dan penundaan kontrol.
Pengukuran terakhir itu adalah langkah yang paling berharga. EMF yang dihitung mundur hanya akan sebaik definisi satuannya; bentuk gelombang yang diukur pada kecepatan yang diketahui memperlihatkan kesalahan fase, polaritas, dan bentuk gelombang dengan segera.
Terkait Produk
-
 Motor Pendingin Udara BLDC Eksternal DC149 220V/700W
-
 Motor Pendingin Udara BLDC Eksternal DC144 220V 600W
-
 Motor Pendingin Udara BLDC Eksternal DC149 220V 600W
-
 Motor Pendingin Udara BLDC Eksternal DC149 220V 850W
-
 Motor Pendingin Udara BLDC Eksternal DC144 220V 600W
-
 Motor Pendingin Udara BLDC Eksternal DC198 220V 1500W
 Siap Menyesuaikan
Produk Motor Anda?
Kami adalah produsen motor profesional, memberikan daya yang kuat, stabil, dan efisien inti untuk semua industri melalui pengerjaan presisi dan inovasi.
Hubungi Kami
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 ada apa:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Alamat Perusahaan
Hak Cipta © by Shengzhou Jiangxin Motor Technology Co., Ltd. Semua Hak Dilindungi Undang-undang.
Produsen Motor Kipas Industri Grosir